Arquitectura de cómputo a bordo para drones de gama alta: FPGA puro frente a MPSoC
En el diseño de arquitecturas de cómputo a bordo para drones de gama alta, «FPGA puro o MPSoC» es una pregunta central inevitable. El FPGA puro destaca por el paralelismo hardware y la latencia determinista; el MPSoC integra CPU, núcleos en tiempo real y lógica programable en un solo chip, equilibrando la flexibilidad del software y la aceleración hardware. Los dos no son sustitutos simples: corresponden a características de carga de tareas fundamentalmente distintas. Como equipo técnico profundamente involucrado en el campo de los FPGA, Duyuan Electronics, basándose en la práctica de ingeniería de las líneas de producto ZU19EG y VU13P, ordena la lógica técnica de este problema de selección desde la naturaleza de las cargas de tareas del dron, y proporciona soluciones de referencia que cubren distintos escenarios.
I. Comprender la heterogeneidad de las cargas de tareas del dron
Un dron es un sistema en tiempo real multitarea típico, y sus requisitos de cómputo a bordo pueden dividirse en cuatro categorías generales.
Control de vuelo en tiempo real es la capa más básica. El IMU emite datos a más de 1 kHz; el controlador de vuelo debe completar la estimación de actitud, la fusión EKF, el control del lazo de actitud y del lazo de velocidad angular, y actualizar los ESC vía PWM o DShot. El ciclo de toda la cadena está típicamente dentro de 1 ms, y el jitter de latencia en el peor caso debe estar estrictamente acotado.
Cómputo autónomo de IA maneja el reconocimiento de objetivos, el evitado visual de obstáculos, el SLAM y la planificación de ruta. Estas tareas son intensivas en cómputo pero típicamente pueden tolerar decenas de milisegundos de latencia.
Procesado de carga útil de misión apunta a vídeo, topografía, inspección y otros datos de negocio, persiguiendo el rendimiento más que el rendimiento en tiempo real extremo.
Procesado de señal determinista cubre la compresión de pulso de radar, el procesado de señales de comunicaciones avanzadas, las interfaces de sensores de alta velocidad y la sincronización de tiempo. Su característica común es completarse en microsegundos con un jitter de temporización extremadamente pequeño.
Estos cuatro tipos de carga colocan demandas enormemente distintas sobre la arquitectura del chip; y esa es la raíz del problema de selección.
II. Solución FPGA puro: la frontera y el valor del determinismo
2.1 Cuándo elegir FPGA puro
El valor central del FPGA puro es el determinismo. Sus circuitos lógicos se ejecutan en paralelismo hardware; los caminos de señal son fijos tras la síntesis y el place-and-route, sin planificación del SO, latencia de interrupción ni fallos de caché. Por eso los FPGA pueden ofrecer una respuesta a nivel de nanosegundo, con cero jitter.
En el procesado de señal de radar, algoritmos como el filtrado adaptado, la compresión de pulso y la FFT deben completarse dentro de cada periodo de pulso; la tubería hardware del FPGA garantiza resultados dentro de un número determinista de ciclos de reloj. Las aplicaciones de RF de alta gama son el escenario de gama alta más representativo para el FPGA puro. Lockheed Martin, en cooperación con Altera, completó una demostración en vuelo de un transceptor de RF de generación 12 sobre un dron de Grupo 2 basado en el FPGA Altera Agilex 9 Direct RF, logrando detección, identificación y geolocalización de emisores reales en menos de 12 meses cumpliendo las restricciones de tamaño, peso y potencia. Agilex 9 Direct RF soporta muestreo directo de RF, eliminando el cuello de botella de interfaz entre el frente de RF separado y la cadena de procesado digital.
Los simuladores de radar miniaturizados también dependen de FPGAs. El simulador de objetivo y señal de radar de banda P diseñado por el 27.º Instituto de China Electronics Technology Group Corporation (CETC) usa un esquema de procesado en banda base con FPGA: la unidad completa pesa menos de 6 kg, consume menos de 130 W, y puede generar señales de interferencia de ruido, interferencia engañosa y señales densas de objetivo falso. Para tales aplicaciones — algoritmos altamente fijos y sensibilidad extrema a la latencia — el FPGA puro es casi una elección rígida.
2.2 Plataforma de ingeniería para la solución FPGA puro
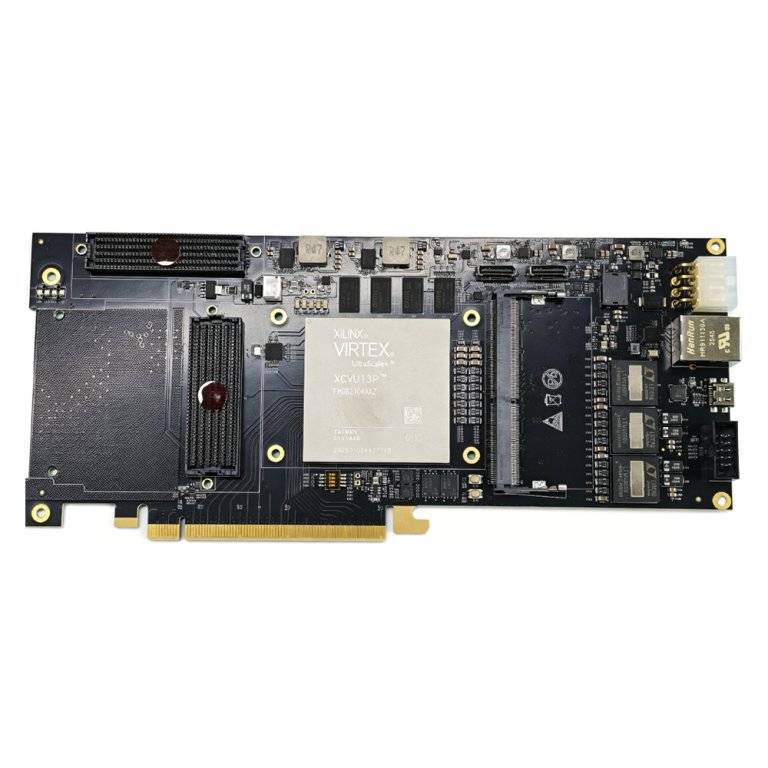
Para escenarios que exigen determinismo extremo como el procesado de señal de radar y las aplicaciones de RF de alta gama, Duyuan Electronics construyó la placa de desarrollo VU13P PCIe sobre el AMD Virtex UltraScale+ XCVU13P. El XCVU13P proporciona 1 728K celdas lógicas, 3 456K registros y 12 288 slices DSP, fabricado sobre proceso TSMC 16 nm FinFET+. La placa lleva 4 GB DDR4 (2400 MT/s, 64 bit), ofreciendo un ancho de banda teórico de aproximadamente 19,2 GB/s. Los contactos dorados PCIe Gen3 x16 ofrecen aproximadamente 15,75 GB/s por dirección y un ancho de banda teórico bidireccional de aproximadamente 31,5 GB/s.
La interfaz FMC+ proporciona 34 pares LA más 24 pares HA de E/S diferenciales y 16 pares de transceptores de alta velocidad GTY, conectando directamente mezzaninas ADC/DAC de alta velocidad con soporte para JESD204B y otros protocolos de interfaz; adecuado para construir sistemas de procesado de señal de RF de alto número de canales. La escala de recursos lógicos y la densidad de interfaz de alta velocidad del VU13P lo convierten en una plataforma ideal para la compresión de pulso de radar, el procesado de señales de RF y la adquisición de datos de alta velocidad multicanal.
III. Solución MPSoC: integración heterogénea y codiseño software/hardware
3.1 Cuándo elegir MPSoC
La idea central del MPSoC es cubrir múltiples tipos de tarea con un solo chip. Tomando el AMD Zynq UltraScale+ MPSoC como ejemplo, integra procesadores de aplicación quad-core ARM Cortex-A53, procesadores en tiempo real dual-core Cortex-R5, lógica programable FPGA y módulos DSP, interconectados vía buses AXI de alto ancho de banda.
La ventaja clave de esta arquitectura heterogénea es el aislamiento de tareas. El control de vuelo en tiempo real crítico para la seguridad puede ejecutarse sobre Cortex-R5 con FreeRTOS o programas bare-metal, garantizando ciclos de control deterministas; la inferencia IA y los algoritmos complejos ejecutan Linux sobre Cortex-A53, disfrutando de un ecosistema de software maduro; la lógica FPGA maneja las interfaces de sensores, el preprocesado de datos y la aceleración hardware. Los tres comparten memoria en chip y buses de alta velocidad, evitando el cuello de botella de ancho de banda de comunicación entre chips y la latencia de las arquitecturas tradicionales de «host más coprocesador».
Una comparación cuantitativa viene de Zynq UltraScale+ frente a NVIDIA Jetson TX2: en una segmentación semántica 1080p@30fps en tiempo real superpuesta con un lazo de control PID, la solución Zynq logró una latencia extremo a extremo de 8 ms frente a 22 ms de Jetson. La diferencia clave es el ancho de banda del bus AXI de 32 GB/s entre PS y PL, dejando fluir los datos de sensor entre CPU y FPGA con una pérdida mínima.
Zynq UltraScale+ MPSoC ya tiene despliegues maduros en el control de vuelo de drones. El controlador de vuelo y vídeo de drones de Enclustra usa un MPSoC serie ZU para el control de posición y el seguimiento de trayectoria de vuelo, con sensores y actuadores dinámicamente reconfigurables vía lógica FPGA, más una unidad de control de vuelo de redundancia dual. El DJI Inspire 2 (lanzado en 2016) usa el SoC Zynq XC7Z045 en su sistema de imagen CineCore 2.0 para procesado de vídeo 4K/60fps en tiempo real; una aplicación emblemática temprana de Zynq en drones de gama alta.
3.2 Plataforma de ingeniería para la solución MPSoC
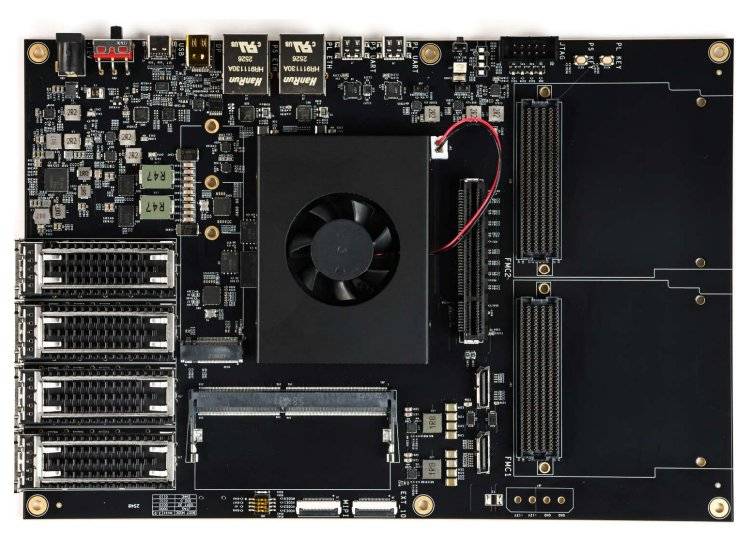
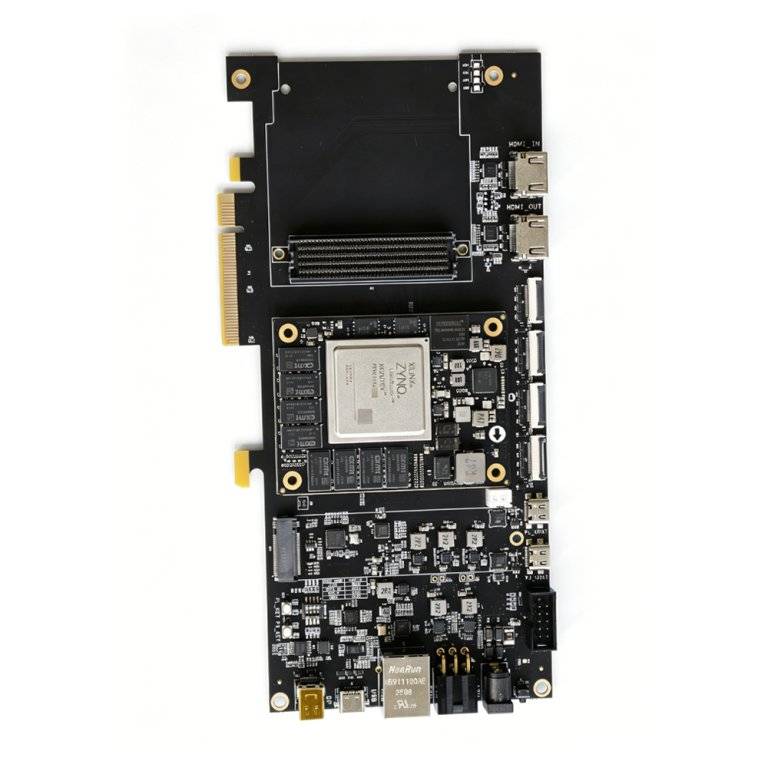
Para necesidades de cómputo de tareas integradas, Duyuan Electronics construyó la placa de desarrollo ZU19EG sobre el Zynq UltraScale+ MPSoC XCZU19EG. El ZU19EG pertenece a la familia EG del Zynq UltraScale+ MPSoC; su característica definitoria es un sistema de procesado completo más lógica programable a gran escala integrados en un solo chip. El lado PS incluye procesadores de aplicación quad-core ARM Cortex-A53 (hasta 1,5 GHz), procesadores en tiempo real dual-core Cortex-R5, una GPU Mali-400, e interfaces periféricas de alta velocidad como controladores DDR4, PCIe Gen3, USB 3.0 y Gigabit Ethernet; el lado PL proporciona aproximadamente 1 143K celdas lógicas, 1 968 slices DSP, 70,6 Mb RAM y numerosos transceptores de alta velocidad GTH/GTY.
Esta arquitectura heterogénea de «codiseño software/hardware, combinado dinámico/estático» puede ejecutar sistemas operativos complejos como Linux mientras logra una respuesta determinista a nivel de nanosegundo y una aceleración de tubería a nivel hardware vía la PL. PS y PL se comunican vía interfaces AXI HP/ACP, permitiendo una arquitectura de memoria compartida y acceso directo a registros de aceleradores hardware sin pasar por la pila de protocolos PCIe; la latencia típica puede controlarse dentro de 500 ns. El consumo global del ZU19EG es alrededor de 30 W, muy inferior a la combinación de «placa FPGA más PC industrial», dándole una ventaja significativa en entornos embebidos con espacio limitado y refrigeración limitada.
IV. Cuatro dimensiones de decisión de selección
Primero, la magnitud de los requisitos de latencia. Si una tarea debe completarse en microsegundos con cero jitter — como la compresión de pulso de radar, el procesado de señales de RF de alta gama o el control de motor de alta velocidad — el FPGA puro es la única elección. Si la ventana de tiempo está en milisegundos, los núcleos en tiempo real del MPSoC más la aceleración FPGA son plenamente capaces.
Segundo, la mutabilidad de los algoritmos. Los escenarios donde los algoritmos, una vez determinados, rara vez cambian son adecuados para la fijación hardware del FPGA puro. Los escenarios que requieren iteración frecuente de algoritmos y verificación rápida — como las actualizaciones de modelos de detección de objetos de IA — favorecen la flexibilidad software del MPSoC.
Tercero, los requisitos de integración del sistema. Si la plataforma tiene restricciones SWaP estrictas, la solución de un solo chip MPSoC reduce significativamente el área de placa y la potencia. Si se necesita muestreo directo de RF multicanal o adquisición de datos de ultra-alta velocidad, el FPGA puro con un frente de RF independiente puede ser más apropiado.
Cuarto, la seguridad funcional y los requisitos de certificación. Los drones de grado aeronáutico pueden necesitar certificación DO-254/DO-178C. La arquitectura heterogénea del MPSoC soporta naturalmente el aislamiento de tareas; colocar las funciones críticas para la seguridad sobre un núcleo en tiempo real dedicado facilita el cumplimiento de certificación. El diseño de seguridad funcional del FPGA puro requiere un proceso de verificación hardware más estricto.
V. Modelos recomendados
Dirección MPSoC
AMD Zynq UltraScale+ MPSoC (serie ZU) es la elección MPSoC más madura en el campo de los drones. El ZU5EV y el ZU7EV integran quad-core A53, dual-core R5, GPU Mali-400, códecs de vídeo H.264/H.265 y lógica FPGA en una sola placa; adecuados como plataforma integrada de cómputo de tareas de drones de gama alta. El ZU19EG ofrece mayor densidad de lógica y recursos DSP, adecuado para manejar simultáneamente el control de vuelo, la inferencia IA y las interfaces de sensores de alta velocidad. El ZU3EG encaja mejor en soluciones ligeras sensibles a la potencia y al tamaño, y se ha usado en investigación como ordenador a bordo de drones de navegación interior.
AMD Versal AI Edge Gen 2 (2VE3858/2VM3858) representa la dirección evolutiva de próxima generación. Integra procesadores de aplicación Arm Cortex-A78AE, procesadores en tiempo real Cortex-R52, GPU Mali-G78AE, lógica FPGA y un acelerador de inferencia IA (AIE-ML v2), ofreciendo más de 200k DMIPs de cómputo total y 2× rendimiento de inferencia IA. New Wave Design ha lanzado el módulo SOM V3211 basado en este chip para drones, plataformas de vigilancia prolongada y aplicaciones de RF portátiles; su valor central es la inteligencia en un solo chip: preprocesado, inferencia IA y post-procesado completan todo dentro de un chip, reduciendo la dependencia de soluciones multi-chip.
Microchip PolarFire SoC FPGA tiene ventajas únicas en baja potencia y determinismo. Su arquitectura determinista asegura ejecución en tiempo real de misión crítica, ofreciendo 6500 CoreMarks de rendimiento a solo aproximadamente 3 W; adecuado para drones de gama alta sensibles a la potencia. Los módulos de aceleración criptográfica integrados y los principios de diseño Trusted Hardware también encajan en escenarios con requisitos estrictos de integridad de firmware y seguridad de datos.
Dirección FPGA puro
Serie Altera Agilex 9 Direct RF es la elección insignia para aplicaciones de RF y radar. Dispositivos como el AGRW039 soportan frecuencias de muestreo directo de RF de hasta 64 Gsps, integrando ADC/DAC de alta velocidad y lógica FPGA y eliminando el frente de RF separado. El programa SWIFT de Lockheed Martin ha probado su capacidad operativa sobre drones de Grupo 2.
AMD Virtex UltraScale+ VU13P/VU9P ofrecen densidad de lógica extremadamente alta e interfaces de alta velocidad. El VU13P tiene millones de celdas lógicas, numerosos slices DSP y transceptores de alta velocidad GTY, adecuado para la compresión de pulso de radar, el procesado de señales de RF y la adquisición de datos de alta velocidad multicanal. Las interfaces FMC+ conectan mezzaninas ADC/DAC de alta velocidad con JESD204B y otro soporte de protocolos.
AMD Kintex UltraScale+ XQRKU060 representa la dirección endurecida a radiación, soportando reconfiguración en órbita ilimitada; adecuado para drones o plataformas de casi espacio en entornos de alta radiación.
VI. Soluciones de configuración típicas basadas en la plataforma Duyuan Electronics
Solución 1: Plataforma integrada de cómputo de tareas (orientada a MPSoC)
Con la placa de desarrollo ZU19EG como núcleo: el lado PS ejecuta Linux + PX4/ROS 2, los núcleos Cortex-R5 ejecutan el control de actitud crítico para la seguridad, y el lado PL implementa el preprocesado de sensores y la aceleración de inferencia IA. Adecuado para drones de medio a gran tamaño que manejan simultáneamente el control de vuelo, la navegación visual y el reconocimiento de objetivos. Duyuan Electronics proporciona una solución FPGA full-stack de ventanilla única para esta plataforma; desde el diseño hardware, el desarrollo de lógica y la personalización de núcleos IP hasta el desarrollo de software embebido; ayudando a los equipos a completar rápidamente todo el proceso desde la verificación de selección hasta el despliegue de prototipo.
Solución 2: Plataforma dedicada de procesado de señal (FPGA puro)
Con la placa de desarrollo VU13P como núcleo, conecte mezzaninas ADC/DAC de alta velocidad mediante interfaces FMC+ para construir un sistema de procesado de señal de radar o de RF. Las 1 728K celdas lógicas y los 12 288 slices DSP del VU13P son suficientes para implementar tuberías hardware de compresión de pulso multicanal, FFT y filtrado adaptado. Adecuado para misiones de drones de alta fiabilidad o propósito especial con requisitos extremos de latencia determinista.
Solución 3: Arquitectura de codiseño heterogéneo (MPSoC + FPGA independiente)
Use el ZU19EG como plataforma principal de cómputo de control, conectando el VU13P vía PCIe Gen3 x16 o enlaces GTY de alta velocidad como coprocesador dedicado. El ZU19EG maneja el control de vuelo, la gestión de misión y la planificación del sistema, mientras que el VU13P maneja el procesado de señal en tiempo real en el frente de radar o de RF. Esta división combina ecosistema software con determinismo hardware; una forma común de las arquitecturas de cómputo de drones de gama alta actuales.
Conclusión
La respuesta a «¿FPGA puro o MPSoC?» no está en qué chip es inherentemente mejor, sino en la tensión entre los requisitos de determinismo de las cargas de tareas y la mutabilidad de los algoritmos. El FPGA puro es insustituible para el determinismo a nivel de microsegundo y el procesado de señal dedicado; el MPSoC mantiene la ventaja en la integración del sistema, la flexibilidad software y el aislamiento multitarea. El diseño de arquitectura de drones de gama alta es esencialmente sobre dejar que cada clase de tarea de cómputo aterrice sobre el hardware mejor adaptado a ella: las tareas de control de vuelo en tiempo real se ejecutan sobre núcleos Cortex-R5, la inferencia IA se ejecuta sobre Cortex-A53 con aceleración FPGA, y el procesado de señal de radar se completa en tuberías hardware de FPGA puro.
Con las líneas de producto ZU19EG y VU13P cubriendo el espectro técnico completo desde MPSoC hasta FPGA puro, Duyuan Electronics, junto con su solución FPGA full-stack de ventanilla única, proporciona soporte extremo a extremo; desde el chip hasta el sistema; para la verificación de selección y la implementación de ingeniería de las arquitecturas de cómputo de drones de gama alta.